; oi

2014年11月20日木曜日

結婚式二次会におけるクイズ大会の設計について

結婚式の二次会におけるクイズ大会は定番である。
クイズ出題の目的としては、問題について考えさせることで、対象物の理解を深めることであろう。結婚式の二次会も例外ではなく、新郎新婦の理解を深めてもらうために、クイズ大会が催されるわけである。

そして、クイズ大会への参加度合いを高めるため、また新郎新婦から参加者への感謝の気持ちを具現化するために、多くの場合、豪華景品が用意され、クイズ正解数が最も多い個人、あるいはチームに景品は与えられる。

ただし、クイズの設問数や出題形式によっては、正解数に差がつかず、2チーム以上が同率首位となってしまう場合がある。そのような場合に備え、本稿では適切なクイズの設問数と出題形式を選択する方法を考える。

目的

同率首位チーム数の期待値("首位チーム数k×首位チーム数がkつになる確率")が小さくなるように、設問数:Nq、選択肢の数:No、チーム数(回答主体数):Nt を設計したい。
※ただし、各チームの知識は同等とし、各設問に対して正答は唯一とし、各選択肢の選ばれる確率は同様に確からしいものとする。

簡単のため以下の関数を定義する

あるチームが$n$回正答する確率
$p(n)={}_{Nq}C_n*(\frac{1}{No})^n*(1-\frac{1}{No})^{Nq-n}$
 (確認) $\sum_{n=0}^{Nq}p(n)=1$

首位チーム数がkになる場合分けを正解数の観点から行う

それぞれ以下のNq(+1)通り考えられる。

Nq問 正解で首位
Nq-1問 正解で首位
:
1問 正解で首位
(0問 正解で首位 ※0問正解で首位は全員同率首位の場合のみ)

同率首位となるチーム数の期待値を考える

以下は、チーム数 Nt=8とした例を示す。

同率首位となるチーム数の期待値 =
首位チーム数k × 首位チーム数がkになる確率 の和 =

8×(8C8*p(Nq)^8+8C8*p(Nq-1)^8+...
      ...+8C8*p(1)^8+8C8*p(0)^8)
+
7×(8C7*p(Nq)^7*(1-p(Nq))^1+
         8C7*p(Nq-1)^7*(1-p(Nq)-p(Nq-1))^1+
          ...+8C7*p(1)^7*p(0)^1)
+
:
+
1×(8C1*p(Nq)^1*(1-p(Nq))^7+
     8C1*p(Nq-1)^1*(1-p(Nq)-p(Nq-1))^1+
          ...+8C1*p(1)^1*p(0)^7)
+
0×0 ※必ず首位チームは存在

設問数:Nq、選択肢の数:No、チーム数(回答主体数):Nt を変化させ、それぞれ以上の期待値を計算することで、妥当な設問数や選択肢数が設計できる。

結果

以下に結果を示す。


以下のようなことがわかったので、クイズ大会を設計する際は考慮してみてはどうだろうか?


  • 選択肢数は3問程度が良いことがわかった。これは正答が唯一であるため、選択肢が増えるとほとんどのチームが不正解になってしまい、横並びになることに起因する。
  • 設問数は多ければ多いほうが差が出るため、時間の許す範囲、飽きない範囲、設問ネタの範囲で多い方が良い。

2014年11月15日土曜日

岡山にてこじんまりとスペイン料理

岡山駅の近くでみつけたかわいいスペイン料理屋さん。
カウンターもあるので女性1人でも居心地良いです。


スルメイカのアヒージョ。
バケットがすごく美味しかった!

ワイン2杯、2品とお通しで2800円と値段もお手頃。

Patata


2011年1月13日木曜日

破壊的イノベーション-Focus 3D-

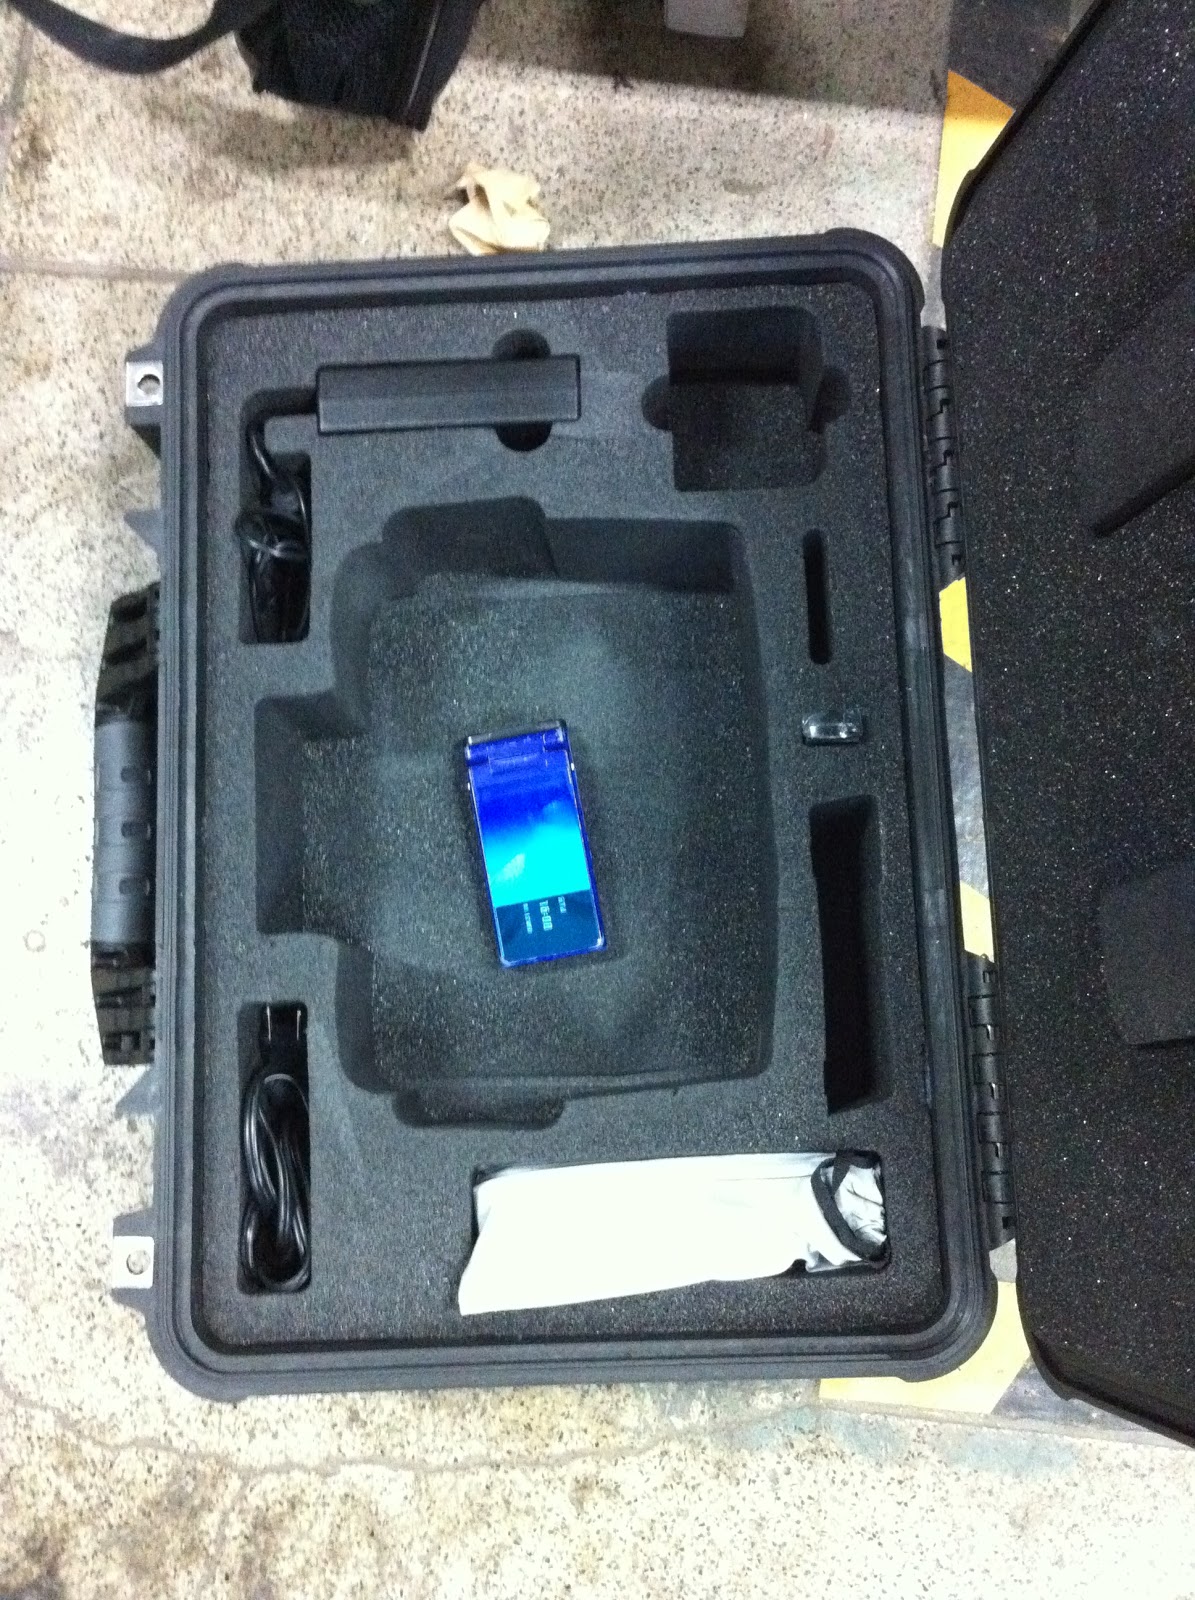
本日FARO社の最新の三次元レーザスキャナFocus3Dを使った計測実験を行った。その時に想ったコトを備忘録代わりに載せておく。


これがFocus 3Dだ。

最初に見て驚いたコトはその圧倒的なコンパクトさである。
以前のスキャナ(FARO Photon120)を知っている僕らには本当に衝撃的な小ささであった。
体積、重量、価格ともに比べて半分以下なのだから。

以前のスキャナは運ぶのにしてもコロコロのついた大きなケースを引きずっていかねばならなかった。それがFocus 3Dは片手で持てるハンドバックサイズになった。加えて、タッチパネルを用いれば、スキャナコントロール用のパソコンも必要ない。

これはChristensenのいうところの破壊的イノベーションとなりかねないのではないだろうか。

土木・測量系のニーズにもとづいて発達してきた3Dレーザスキャナ。Focus 3D以前のスキャナは計測範囲・計測精度・計測速度にもっぱらの関心を寄せ、開発を行ってきた。Focus3Dのコンセプトは明らかに従来のものと異なり、そのような性能は特段向上していない。


それと引き替えに開発したものは圧倒的な手軽さだ。


現在行われている三次元計測は土木、プラント、自動車業界でしか使われていない。
今回三次元計測が手に入れた手軽さは多様な業界に波及する起爆剤になりうるのではないだろうか。

ちょっとスキャナを持って、さっと測って帰ってくるといったお手軽三次元計測が可能になった。
何でもいい。3次元で記録したいものがあるなら必見。


2011年1月10日月曜日

最小二乗法と非線形最適化についてのメモ

非線形最小二乗法の備忘録。

n点m変数の誤差関数を考え、目的関数を誤差の二乗和とする。

Jはヤコビ行列(n×m)
Fは残差のベクトル(n×1)
sは変数ベクトル(m×1)

更新式
$$
\begin{eqnarray}
s_{k+1} = s_k + \Delta s
\end{eqnarray}
$$
に対して

Gauss-Newton法
$$
\begin{eqnarray}
J^TJ\Delta s = -J^TF
\end{eqnarray}
$$


・非線形関数を線形近似した解がΔsとなる。これを更新式として、反復を行う。収束が早いことが特徴。

Levenberg-Marquardt法
$$
\begin{eqnarray}
(J^TJ+\lambda I)\Delta s = -J^TF
\end{eqnarray}
$$

・Gauss-Newtonの改良版。擬似逆行列が存在しないときGauss-Newton法の更新式は破綻する。これを改善したのがマルカート法である。具体的には、一般化行列の対角成分をλだけ大きくすることで逆行列の存在を保証するのである。
またλ→0の時マルカート法はGauss-Newtonと一致し、
逆にλが十分に大きい時、最急勾配法と一致した方向を向く。
つまり初め大きいλを用意しておき、収束するにつれ、減衰させることで、安定かつ高速な収束を実現できる。